 sprog


Helical Tooth Transmission Gearkasse Planetary Reducer AHL-serien til servomotor
Planetarisk reduktion
Planetariske reduktionsanordninger er blevet meget brugt i mange industrier for deres ydeevne. De...
Se detaljerNår en kollaborativ robots håndledsled driver med 0,08 mm under en belastning på 1,5 kg, er den fejlbehæftede komponent sjældent servomotoren. Det er reduktionen. I robotforbindelsesapplikationer bestemmer beslutningen om harmonisk drev vs planetgearkasse positionsnøjagtighed, momenttæthed, overensstemmelse og omkostninger mere end nogen anden underenhed. Det egentlige spørgsmål er ikke, hvilken teknologi der er bedre abstrakt, men hvilken der matcher leddets bevægelsesprofil.
Denne vejledning sammenligner begge teknologier ved hjælp af målbare parametre: slør, vridningsstivhed, momenttæthed, hastighedskapacitet og levetid. Det afsluttes med en praktisk udvælgelsesramme, som en designingeniør kan anvende, inden han afgiver en ordre.
For robotforbindelser giver et harmonisk drev lavere slør og højere momenttæthed, mens en planetgearkasse giver højere stivhed og bedre pris pr. newton-meter.
Modreaktion er den frie vinkelbevægelse af output, når input holdes. I et robotled viser det sig som en død zone i kontrolresponsen og som positionsfejl, når retningen vender. Et harmonisk drev deformerer en flexspline med en bølgegenerator, hvilket skaber to mesh-zoner med næsten ingen mellemrum. Et typisk harmonisk drev når tilbageslag på 1 buemin eller bedre, og mange modeller opnår 0,5 arcmin. En standard planetgearkasse har indvendig frigang mellem solgearet og planetgearene, så sløret falder normalt mellem 3 og 15 buemin. præcision planetariske enheder når 1 til 3 arcmin til en højere pris.
Momenttæthed, hvilket betyder nominelt drejningsmoment pr. enhed af ydre diameter, er det andet afgørende tal. Flexspline af et harmonisk drev omslutter en cirkulær spline med stor diameter, så den samme pakkestørrelse leverer omtrent to til tre gange drejningsmomentet i forhold til en sammenlignelig planetgearkasse. For et robotled betyder det et mindre og lettere håndled med samme nyttelastkapacitet. En planetgearkasse har brug for mere radial plads til sine planetgear, hvilket gør den tungere for det samme udgangsmoment.
| Parameter | Harmonisk drev | Planet gearkasse |
| Modreaktion | 1 arcmin eller bedre | 3-15 arcmin |
| Momenttæthed | 2-3x baseline | Baseline |
| Indgangshastighed | 3.000-4.000 o/min | 5.000-10.000 rpm |
| Effektivitet | 70-85 % | 90-97 % |
| Stødbelastning | Lavt | Høj |
Når kravet er præcisionsholding, er det harmonisk reducer dyb dyk guide dækker kontrolimplikationerne af næsten-nul tilbageslag mere detaljeret.
 BSHF Series Fleksibel Gear Reducer med hult skaft Denne harmoniske reducer tilbyder næsten nul slør og høj stivhed, hvilket gør den ideel til præcisionsfastholdelsesapplikationer. Dens kompakte hule aksel-design passer til robotled med begrænset plads, og den lave vridningsstivhed påvirker controllerens tuning. Se produkt →
Et harmonisk drev har lavere torsionsstivhed end en planetgearkasse, men det har også næsten ingen tilbageslag, og den handel ændrer, hvordan controlleren reagerer.
Torsionsstivhed er modstanden mod vinkelafbøjning under belastning. En planetgearkasse, med flere planetgear i rullekontakt, er stiv; en lille enhed kan vise 5 til 10 Nm pr. buemin. Et harmonisk drev er blødere, fordi flexspline er designet til at bøje. Den lavere stivhed, kombineret med nul-backlash gapet, gør positionsløkken mere forudsigelig, men sænker torsionsresonansfrekvensen.
Et harmonisk drev bytter stivhed for nul tilbageslag. For præcisionshold ved lav hastighed er dette næsten altid den bedste handel.
Hvis robotten udfører punkt-til-punkt positionering ved lav hastighed med en lille nyttelast, vinder det harmoniske drev. Hvis samlingen skal afvise ydre kræfter eller håndtere høj acceleration, er den stivere planetgearkasse lettere at stabilisere, fordi kontrolsløjfen kan arbejde med en højere båndbredde uden spændende strukturelle modes.
En planetgearkasse er det korrekte valg til robotled, der har brug for inputhastigheder over 4.000 rpm, skal overleve stødbelastninger eller skal holde sig inden for et stramt budget.
Planetgearkasser er almindelige i robotteknologi, fordi de er effektive med 90 til 97 % pr. trin, robuste og overkommelige. De kører ved indgangshastigheder på 5.000 til 10.000 rpm, mens et harmonisk drev normalt er begrænset til 3.000 til 4.000 rpm, fordi flexspline udmattes hurtigere ved høj hastighed. Planetgearene deler belastning på tværs af flere kontaktpunkter, så stødkræfterne fordeles. Et harmonisk drevs tynde flexspline kan permanent deformeres under for stort spidsmoment eller en kollision. Omkostningerne er en tredje faktor: En planetgearkasse af samme rammestørrelse koster typisk 30 til 50 procent mindre end et harmonisk drev. For en robot med seks eller syv led er denne forskel betydelig.
I praksis sætter mange robotproducenter et harmonisk drev på håndleddene og en planetgearkasse på skulder- og albueakserne.
 AHL Series Helical Planetary Reducer til servomotorer Denne spiralformede planetgearkasse giver jævn, støjsvag drift og høj drejningsmomentkapacitet. Dens integrerede lejer og vedligeholdelsesfrie fedt reducerer nedetiden, hvilket gør den til et omkostningseffektivt valg til skulder- og albueakser i industrirobotter. Se produkt →
Vælg reduktionsgear ved at starte med kravet til positionsnøjagtighed, derefter kontrollere kontinuerligt drejningsmoment og hastighed og til sidst sammenligne omkostninger og levetid.
At arbejde gennem samlingens reelle krav i orden forhindrer den mest almindelige fejl, som er at bestille en reduktionsgear, der er overdimensioneret for drejningsmoment, men underdimensioneret for nøjagtighed.
| Fælles funktion | Anbefalet reducering | Nøglespecifikation at verificere |
| Håndledsrotation | Harmonisk drev | Modreaktion 1 arcmin or better |
| Skulder akse | Planet gearkasse | Nominelt drejningsmoment ved maks. hastighed |
| Griber akse | Planet gearkasse | Indgangshastighed above 5,000 rpm |
| Værktøjsflange | Harmonisk drev | Udgang uden tilbageslag |
Bestil en prøve af begge teknologier på samme rammestørrelse og mål lukket sløjfe-positionsfejl på en belastet teststand. Dataene afgør hurtigere end et leverandørdatablad.
BEITTO fremstiller planetariske, fleksible gear og multi-output reduktionsgearer, så en robotforbindelse kan specificeres fra lagerførte produktfamilier i stedet for at låse fast i en enkelt teknologi.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) bygger planetariske reduktionsgearer med høj præcision i 18-serier, fleksible gear-reduktionsgear i BSHF-, BCSF- og BCSG-serien og en TD-serie til en-input multi-output transmission. Virksomheden driver en 12.000 kvadratmeter stor fabrik med mere end 90 ansatte og over 20 års erfaring i gearkassebranchen. BEITTOs produktionsgulv følger japanske præcisionsfremstillingsmetoder og streng kvalitetskontrol, hvilket betyder noget, når en samling skal holde nominelt drejningsmoment over en lang levetid.
For robotledsfleksibilitet og belastningskapacitet giver TDCR-serien en kompakt multi-output-konfiguration. Den TDCR-serien er designet til at forbedre robotleddets fleksibilitet og belastningskapacitet, samtidig med at der opretholdes lavt slør.
 TD-CR Series hulaksel spiralskråreducer Med en udgangseffekt med hul aksel og lavt slør øger denne vinkelgearreducer robotledfleksibilitet og belastningskapacitet. Dets vedligeholdelsesfrie design og fleksible montering forenkler integrationen og tilbyder et supplement til harmoniske drev til fleraksede systemer. Se produkt →
Ved at vælge fra én leverandør, der fremstiller begge typer, undgår man den delnummerafgang at blande to mærker på den samme robot.
Nøgleudtag: Brug et harmonisk drev for præcision og en planetgearkasse for hastighed og pris.
Et harmonisk drev har lavere slør, typisk 1 arcmin eller bedre. En præcision planetgearkasse når 1 til 3 arcmin, men en standard planetarisk enhed falder normalt mellem 3 og 15 arcmin.
Det kan den, men samlingen vil have højere slør og lavere momenttæthed for samme rammestørrelse. Planetgearkassen vil også køre hurtigere og håndtere stødbelastninger bedre, hvilket kan være en fordel i et håndled med gribeakser.
Den største risiko er at vælge baseret på det nominelle drejningsmoment alene. Mange ingeniører glemmer at kontrollere vridningsstivhed, inputhastighed og samlingens faktiske repeterbarhed. En reducering, der er for blød, kan forårsage svingninger, og en, der er for langsom til motorens maksimale hastighed, vil forkorte dens levetid.
Start med det kontinuerlige drejningsmoment ved leddet, gang med en spidsfaktor på 2 til 3 for acceleration, og bekræft derefter den nødvendige indgangshastighed. Hvis leddet skal holdes præcist, skal du også kontrollere sløret og stivheden mod positionskontrolsløjfen.

Planetariske reduktionsanordninger er blevet meget brugt i mange industrier for deres ydeevne. De...
Se detaljer
Den planetariske reduktion har et spiralformet geardesign, som muliggør jævn og støjsvag drift og...
Se detaljer
Funktioner af planetarisk reducer 1. Støjsvag: Brug spiralformede tandhjul for at opnå jæ...
Se detaljer
Funktioner af planetarisk reducer 1. Støjsvag: Brug spiralformede tandhjul for at opnå jæ...
Se detaljer
Funktioner af planetarisk reducer 1. Høj præcision: Standard tilbageslaget er 4 bue minut...
Se detaljer
NHT-seriens planetariske reduktionsgear vedtager et avanceret spiralformet geardesign, som ikke k...
Se detaljer
Designet til applikationer med høje radiale belastninger, såsom AGV-hjultræk, remskivedrev. Udgan...
Se detaljer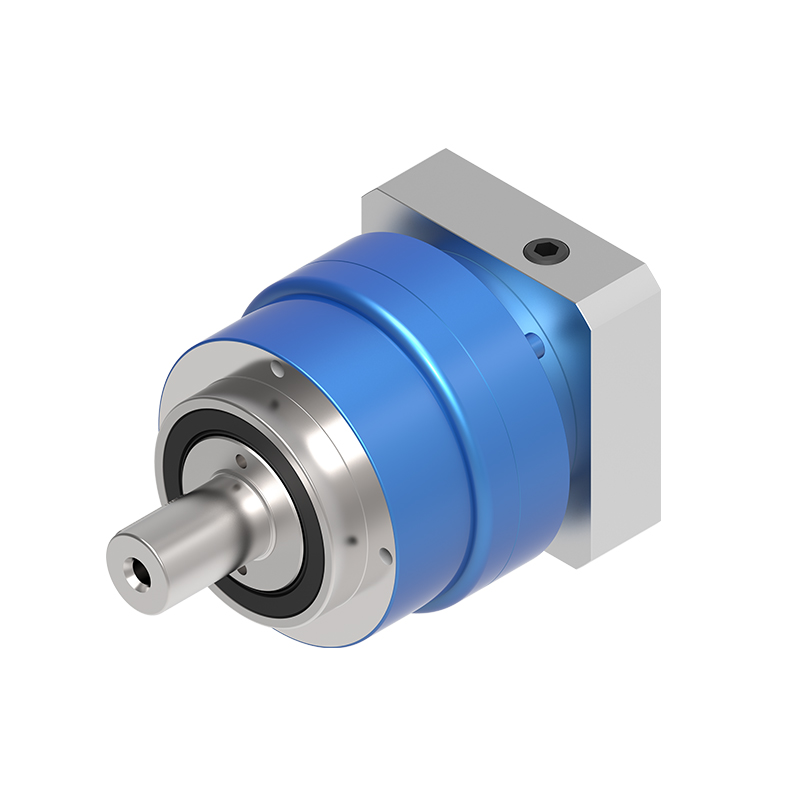
Innovativ spiralformet gearstruktur Reduktionsmekanismen introducerer et innovativt spira...
Se detaljer
NLR-seriens planetreduktionsreduktion vedtager et spiralformet vinkelgeardesign, som tillader høj...
Se detaljer
For at imødekomme behovene ved forskellige arbejdsforhold giver TD-2P-seriens reducer en række mu...
Se detaljer

