 sprog


Helical Tooth Transmission Gearkasse Planetary Reducer AHL-serien til servomotor
Planetarisk reduktion
Planetariske reduktionsanordninger er blevet meget brugt i mange industrier for deres ydeevne. De...
Se detaljerEn kompakt SCARA-robotarm, der udfører 24/7 pick-and-place ved 0,4 s cyklustid, med en nyttelast på 2 kg og 3.000 timers kontinuerlig drift, gør beslutningen om reduktions-ved-fælles forretningskritisk. Ved skulderaksen, hvor kombineret armmasse og nyttelast skaber det højeste moment, den harmonisk drev vs planetarisk gearkasse valg bestemmer repeterbarhed, vedligeholdelsesintervaller og samlede omkostninger pr. akse.
Et SCARA-led har en smal driftsramme, men et stramt tolerancebudget. Inden du sammenligner harmoniske og planetariske designs, skal du definere de tre ikke-omsættelige krav: positioneringsrepeterbarhed, momentstivhed og maksimalt momentant drejningsmoment.
For albue- og håndledsakserne giver et harmonisk drev det lavest opnåelige tilbageslag i en enkelttrinsenhed. Den fleksible ydre spline, eller flexspline, deformeres for at bevare kontakten med den cirkulære spline, hvilket giver næsten nul tilbageslag uden et forspændingssystem.
 BSHF Series Fleksibel Gear Reducer til samlinger med lavt slør Designet med et stort hult skaft og en kompakt krop, tilbyder denne reducering højt drejningsmoment og stivhed, mens den minimerer vægten, hvilket gør den ideel til lette robotarme og præcisionsled. Se produkt →
Harmoniske drev er også den letteste måde at opnå høj reduktion på i en lille konvolut. Et enkelt trin giver 50:1 til 160:1, hvilket eliminerer et sekundært rem- eller geartrin. For en 2 kg nyttelast SCARA ser albueaksen ubetydelige stødbelastninger, så træthedsgrænsen for flexspline er ikke en begrænsende faktor ved nominel drift.
0,1 arcmin eller mindre
50:1 til 160:1
0,9 kg
Hvor et harmonisk drev kæmper, er skulderaksen i en 10 kg eller større SCARA. Flexspline- og lejesamlingen i ét stykke har lavere stødtolerance end et hærdet planetgearsæt. Belastningsspidser fra kollisionsdetektion eller højhastigheds-ende-på-arm-værktøj kan overskride flexsplines drejningsmomentkapacitet og forårsage permanent indstilling.
Planetgearkasser vinder skulderaksen for større SCARA-robotter, fordi de håndterer højt drejningsmoment og stødbelastninger med et geararrangement med split-load. Adskillige planetgear deler belastningen, så det maksimale drejningsmoment er fordelt over mange tandkontaktpunkter.
 AHB planetgearkassereducer med lavt slør og højt drejningsmoment Med hærdede og slebne spiralformede gear giver denne reduktionsanordning en jævn, støjsvag drift og høj stivhed, hvilket gør den velegnet til skulderakser, der håndterer tunge belastninger og hyppige vendinger. Se produkt →
Præcisionsplanetreduktionsgear i AHB-klassen tilbyder typisk 1 til 3 arcmin slør i standardpræcisionsversioner og 0,5 til 1 arcmin med et forspændt udgangsleje. Gennem hærdning og slibning modstår tandhjulets flanker overfladegrub selv under hyppige start-stop-vendinger. Præcision planetariske reduktionsgear til robotled rutinemæssigt ser sådanne forhold.
Løsningen med minimal forspænding eller lejeskive i moderne planetenheder kan bringe udløb under 0,1 mm. Alligevel betyder de interne flankeafstande, at det målte slør ved udgangen næsten aldrig er under 0,5 bueminut uden et sofistikeret bremse- eller dobbeltdrevstrin.
Tabellen nedenfor opsummerer de mest relevante målinger for SCARA fælles udvælgelse.
| Metrisk | Harmonic Drive | Planetary Gearbox | SCARA-relevans |
| Modreaktion | 0,1 arcmin eller mindre | 1 til 3 buemin | Kritisk for pluknøjagtighed |
| Et-trins forhold | 50:1 til 160:1 | 3:1 til 10:1 | Bestemmer motorstørrelse |
| Vridningsstivhed | Høj pr masse | Højere absolut værdi | Modstår armvibrationer |
| Stødbelastning | Begrænset af flexspline | Fremragende | Beskytter mod kollisioner |
| Kontinuerligt drejningsmoment ved 50 % hastighed | Moderat | Høj | Sager på skulderen |
| Levetid | 10.000 til 20.000 timer | 20.000 til 40.000 timer | Definerer vedligeholdelsesplan |
En vigtig strukturel forskel: harmoniske drev er afhængige af flexspline-afbøjningen for at generere gearkontakt, og belastningen bæres af den cirkulære spline og flexspline samtidigt. Planetgearkasser bruger tre eller fire identiske planeter til at fordele belastningen, så en kortvarig overbelastning er mere tilgivende.
Harmoniske drev leverer 60 til 75 procent effektivitet ved et forhold på 50:1, mens planetgearkasser normalt når 90 til 95 procent ved det samme udgangsforhold. Forskellen viser sig som varmeudvikling i kontinuerlig SCARA-drift. Servomotoren skal levere ekstra strøm for at overvinde det højere tomgangsmoment fra en harmonisk reducer i hvile, hvilket påvirker controllerforstærkningen og kan forårsage termisk drift i en kompakt arm.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., der bygger under BEITTO-mærket, har været vidne til denne fejltilstand gentagne gange i felten: en harmonisk drevet albue, der mister positionsnøjagtighed efter en to-skiftsdag, fordi servoviklingstemperaturen stiger med 15 grader Celsius over nominel. Planetariske reduktionsgearer, med deres enklere tab af rulleelementer, forbliver køligere under samme driftscyklus.
Vælg reduktionstypen ved at implementere en fem-trins evalueringsproces.
En almindelig regel fra marken: Hvis skulderaksens drejningsmoment overstiger 40 Nm, og robotten ikke kører en streng renrumsanvendelse, er den planetariske mulighed det sikrere designvalg. For en 5 kg nyttelast klasse SCARA tilbyder harmoniske drev på albuen og håndleddet en lettere, enklere arm med færre geartrin.
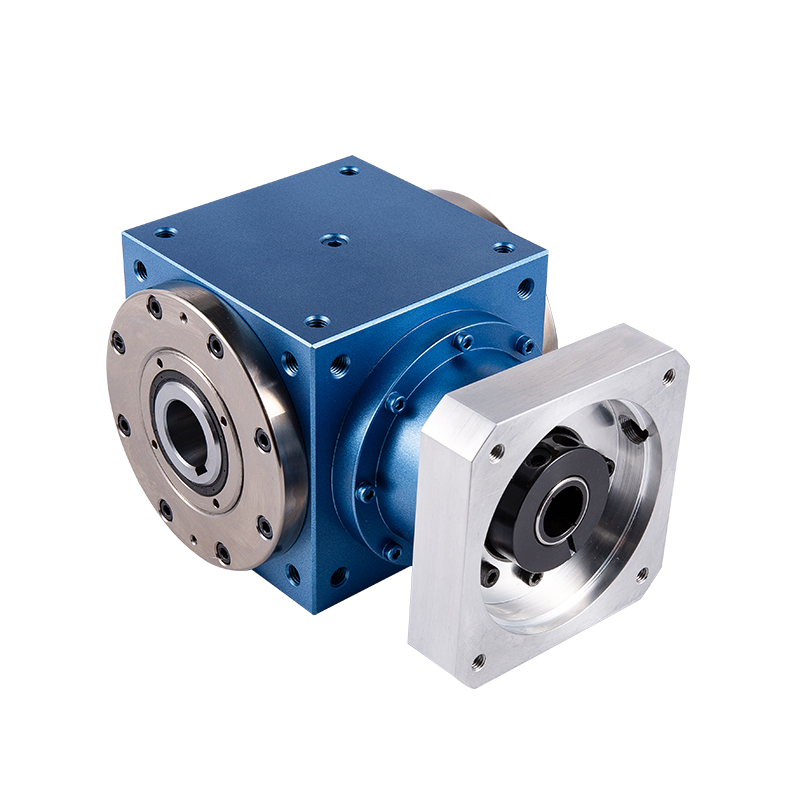 TD-CR Series Spiral Bevel Gear Commutator med hulakseludgang Denne reduktionsgear har et hult akseldesign til fleksibel ruteføring og giver jævn, effektiv kraftoverførsel med lavt slør og højt drejningsmoment, hvilket understøtter fleraksekonfigurationer i kompakte systemer. Se produkt →
Mange integratorer i Kina og Europa bygger hybride SCARA-arkitekturer: en planetarisk reduktion på skulderen, to harmoniske drev på albuen og håndleddet. Denne tilgang holder armens vægt nede, samtidig med at den frie drejningsmoment ved skulderen bevares. TDCR-seriens single-input multiple-output reducer kan også betjene multi-akse moduler, hvilket reducerer antallet af komponenter i en kompakt robotarm.
I både harmoniske og planetariske enheder stammer fejlen fra vibrationer og overophedning forårsaget af servomotorens oscillerende drejningsmoment. Reduktionen i sig selv er sjældent oprindelsen; indgangsdrejningsmomentkurven og ende-på-armens værktøjsinerti udløser den. I harmoniske drev skaber gentagne stødbelastningshændelser mikrorevner i flexspline og forplanter sig til sidst til et brud. I planetenheder er lejeslid fra høje aksiale belastninger den mere almindelige udtjente tilstand.
Ja, et harmonisk drev på albue- og håndledsakserne er almindeligt anvendt i denne nyttelastklasse. Det lave tilbageslag på 0,1 arcmin eller mindre tjener højnøjagtige pick-and-place operationer, og den lille masse holder armdynamikken håndterbar. Skulderaksen, hvis den også drives af en harmonisk enhed, bør forblive under den nominelle drejningsmomentgrænse under kollision.
Kun hvis ledmomentet er under det harmoniske drevs nominelle kapacitet, og robotten muliggør mindre end 0,3 buemin baneafvigelse. Over en nyttelast på 10 kg er planetens højere stødtolerance den afgørende faktor. En eftermontering vil også kræve en servoforstærkningsgenindstilling, fordi vridningsstivheden og den reflekterede inerti ændres.
Den bruger en planetreduktion på den tunge skulderakse og harmoniske drev på håndleddet, hvilket giver høj stivhed og stødtolerance foran uden at ofre præcision med lavt slørslag på arbejdsstedet. Mange automatiserede samlemaskiner anvender denne opdeling, når nyttelasten er mellem 3 og 10 kg.

Planetariske reduktionsanordninger er blevet meget brugt i mange industrier for deres ydeevne. De...
Se detaljer
Med sine højpræcisionsegenskaber styrer den planetariske reduktion med succes sløret inden for 3 ...
Se detaljer
Funktioner af planetarisk reducer 1. Støjsvag: Brug spiralformede tandhjul for at opnå jæ...
Se detaljer
1. NBR-seriens planetreduktionsgear anvender et spiralformet vinkelgeardesign med højt nominelt u...
Se detaljer
1. Spiralformet geardesign Hastighedsreduktionsmekanismen har et skrueformet geardesign, og de...
Se detaljer
Innovativ spiralformet gearstruktur Reduktionsmekanismen introducerer et innovativt spira...
Se detaljer
NLR-seriens planetreduktionsreduktion vedtager et spiralformet vinkelgeardesign, som tillader høj...
Se detaljer
NTR-seriens planetariske reduktionsgear vedtager et spiralformet vinkelgeardesign, som tillader h...
Se detaljer
TD-P-seriens reduktionsgear har vist unikke fordele inden for industriel transmission med sine fr...
Se detaljer
TD-CR-seriens reduktionsgear er centreret om designet af hulakseludgang, som ikke kun optimerer d...
Se detaljer

